EgoSense H6 头戴式六目数采设备
概述
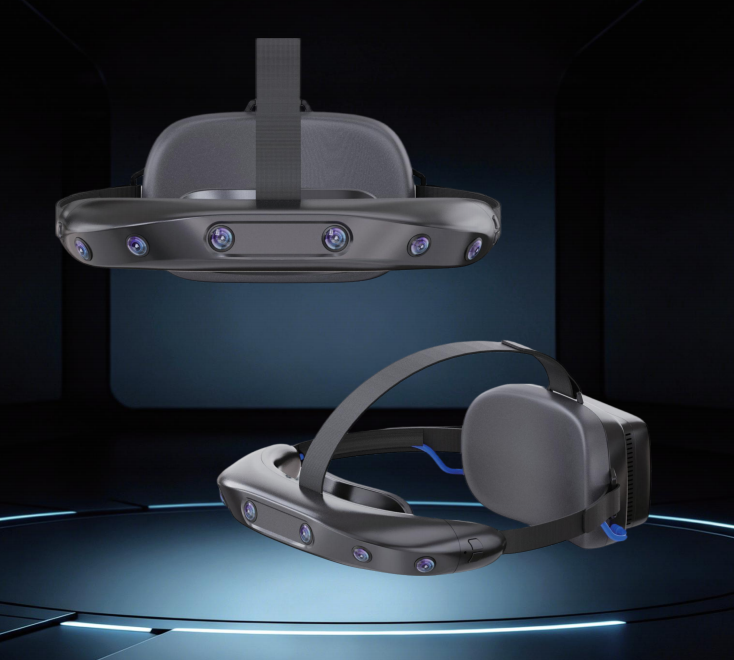
EgoSense H6 是森云智能自研的头戴式六目第一人称(Egocentric)数据采集设备。设备前置一组双目相机,左右两侧各配置两路单目相机,共 6 路全局快门相机,组合视场角达 270°;同时集成六轴 IMU 与麦克风,可同步记录佩戴者第一视角的图像、头部姿态与音频数据。
采集数据以 MCAP 格式脱机录制到设备内置的 Micro SD 卡,无需外接电脑即可独立采集;配套 Windows 上位机 EGOTool 用于实时预览与录制控制,录制文件可直接在 Foxglove Studio 中回放查看。
为什么选择第一人称数采
固定机位/动捕实验室看不到手部细节、脱离真实场景;真机遥操作成本高、产能低;仿真数据存在 Sim-to-Real 鸿沟。EgoSense H6 以轻量化头戴形态,把采集带进家庭、工厂、医院、商场等真实环境,兼顾第一人称视角、多传感器同步与规模化复制。
产品特点
- 第一人称视角,与人眼一致:记录佩戴者真实看到的画面,同时保留手眼协作与感知决策过程。
- 6 路全局快门,270° 超广角:前置双目 + 左右侧各两路单目,视角覆盖更全,运动场景下无果冻效应。
- 多模态同步:图像、IMU(200 Hz)、麦克风音频同步采集,相机支持内、外触发同步。
- 佩戴即走,脱机录制:电池供电,续航约 3 小时,数据直接录入 Micro SD 卡,无需相机阵列与专用场地。
- 开放的数据格式:录制文件为
.mcap,H.265 编码,可直接用 Foxglove Studio 打开,也便于接入自有数据处理流程。 - 支持定制:整机、主板与相机均可按需定制。
应用场景
- 具身智能数据采集:以第一视角记录真实操作过程,为模仿学习与世界模型提供高质量训练数据。
- 人形机器人训练:采集人类示范动作与视觉数据,用于机器人技能学习。
- 多模态感知研究:视觉、惯性、音频多模态数据同步分析。
- 行为分析:记录真实场景中的人员操作流程与行为习惯。
产品外观
| 正面 | 侧面 |
|---|---|
 |  |
核心参数
| 参数类别 | 参数项 | 参数值 |
|---|---|---|
| 物理参数 | 尺寸 | 268 × 223 × 92 mm |
| 重量 | 350 g | |
| 电池续航 | 约 3 小时 | |
| 存储容量 | 256 GB(Micro SD 卡) | |
| 通信方式 | Wi-Fi、USB Type-C | |
| 输出数据 | 图像数据 | RGB 图像(6 路) |
| 惯性测量数据 | IMU 数据 | |
| 音频数据 | 麦克风音频 | |
| 录制格式 | .mcap(视频 H.265 编码) | |
| 相机参数 | 相机数量 | 6 路(前置双目 + 左右侧各 2 路单目) |
| 分辨率 | 1600 × 1300 | |
| 帧率 | 30 fps(60 fps 可选) | |
| 组合视场角 | 270° | |
| 快门类型 | 全局快门(Global Shutter) | |
| IMU 参数 | 类型 | 六轴(6-axis) |
| 采样率 | 200 Hz |
硬件参数
主控参数
| 类型 | 参数项 | 参数值 |
|---|---|---|
| SoC | 平台 | Rockchip RK3588 |
| CPU | 4 × ARM Cortex-A76 + 4 × ARM Cortex-A55 | |
| VPU | 编码能力 8K@30fps,H.265 / H.264 | |
| ISP | 图像处理能力 32MP@30fps | |
| 内存与存储 | DDR | 4 GB |
| eMMC | 32 GB | |
| Micro SD | 最高 256 GB,写入速率 > 50 MB/s | |
| 通信接口 | 相机接口 | 3 × MIPI CSI-2(4 lane) |
| USB | 1 × Type-C | |
| 扬声器接口 | 2 路,PDM / I2S | |
| 麦克风接口 | 2 路,PDM / I2S | |
| 无线 | Wi-Fi 6(支持 AP + STA 模式,上下行带宽 ≥ 100 Mbps)、蓝牙 5.3 | |
| 电源 | 电池 | 10000 mAh,卡扣式磁吸电池 |
| 充电接口 | Type-C,支持 PD 快充 | |
| 电气特性 | 典型功耗 | < 10 W |
| 工作温度 | -20 ~ 60 ℃ | |
| 结构 | 散热方式 | 风扇散热 |
| 防护等级 | IP52 | |
| 按键与指示 | 采集键 | 开始 / 停止采集(带语音提示) |
| 音量 + / - | 调节扬声器提示音音量 | |
| LED 指示灯 | 显示电源、采集等状态 |
相机参数
| 参数项 | 参数值 |
|---|---|
| 传感器 | OG02B10 |
| 分辨率 | 1600 × 1300 |
| 帧率 | 30 fps |
| 快门方式 | 全局快门(Global Shutter) |
| 输出格式 | RAW 彩色 |
| 镜头视场角 | H160° × V130° |
| 功耗 | < 0.5 W |
| 内参存储 | EEPROM |
| 重量 | < 30 g |
| 工作温度 | -10 ~ 60 ℃ |
| 数据同步 | 支持内、外触发同步 |
软件架构
EgoSense H6 运行 Rockchip Linux,软件分为驱动层与应用层:
| 层级 | 模块 |
|---|---|
| 应用层 | 数据存储(Data Storage)、时间同步(Time Sync)、实时预览(Viewer)、工具(Tools)、人机交互(HMI) |
| 驱动层 | 图像传感器配置、SerDes 配置、IMU 配置、音频配置、通信配置、存储配置 |
| 操作系统 | Rockchip Linux |
配套软件
| 软件 | 运行平台 | 用途 |
|---|---|---|
| EGOTool 上位机 | Windows | 连接设备、六路实时预览、录制控制、编码参数设置、采集信息录入、查看设备状态 |
| Foxglove Studio | Windows / macOS / Linux | 打开并回放 .mcap 录制文件,查看图像与 IMU 数据 |
详细操作步骤请参阅 EgoSense H6 使用说明。
数据格式:MCAP
EgoSense H6 的录制文件采用 MCAP 格式。MCAP 是由 Foxglove 推出的开源、面向机器人/自动驾驶领域的模块化容器文件格式,专门用来记录多路传感器数据:多路相机图像、IMU 等数据按时间戳打包存入同一个文件,便于回放与分析。
- 与 ROS bag(
.bag/.db3)用途类似,但读写性能更好,跨语言支持更完善(C++ / Python / Rust / Go 均有官方 SDK)。 - 是 ROS 2 rosbag2 的默认存储格式,也是 Foxglove Studio 原生支持的格式。
- 一个
.mcap文件即是一段时间内设备"看到和感知到"的全部数据,可直接用于算法调试、数据标注与问题复现。
EgoSense H6 录制文件包含以下数据话题:
| 话题 | 数据类型 | 说明 |
|---|---|---|
/camera/middle-1/h265、/camera/middle-2/h265 | foxglove.CompressedVideo | 前置双目相机(H.265) |
/camera/left-1/h265、/camera/left-2/h265 | foxglove.CompressedVideo | 左侧两路相机(H.265) |
/camera/right-1/h265、/camera/right-2/h265 | foxglove.CompressedVideo | 右侧两路相机(H.265) |
/imu | foxglove.IMU | 六轴 IMU 数据 |
可在 使用说明 · 附件下载 获取示例录制数据。
定制化服务
森云智能提供 EgoSense 系列的整机、主板与相机定制服务:
- 多目配置:可由单目、双目相机组合为 2 / 3 / 4 / 5 / 6 目 EgoSense 方案。
- 可选相机:OG02B10、AR0234、ISX031、OV9281 等,提供单目与双目形态。
- 软件支持:提供驱动程序、应用程序与 ISP 调试服务。
- 组合方案:可与 UMI 夹爪(Gripper)、手环(Wrist)或背包式采集设备组合,实现头部与手部数据的同步采集。
如需定制,请联系我们的销售团队。
联系我们
联系方式
- 销售咨询:Sales@sensing-world.com
- 技术支持:support@sensing-world.com
- 电话:+86-755-28990915
- 官网:www.sensing-world.com
工作时间:周一至周五,9:00 - 18:00(GMT+8)